
外观
DQX46 / ROBOTICS
人形机器人
运动控制与仿真
机器人建模、运动重定向、强化学习与全身动作跟踪。记录项目实现、技术取舍与实验验证。
- 仿真模型
- 21 DoF / 13 kg
- 训练平台
- MuJoCo / mjlab
- 本机算力
- RTX 3090 / 64 GB
BRIDGE · MOTION TRACKINGV3 / 32.4 s
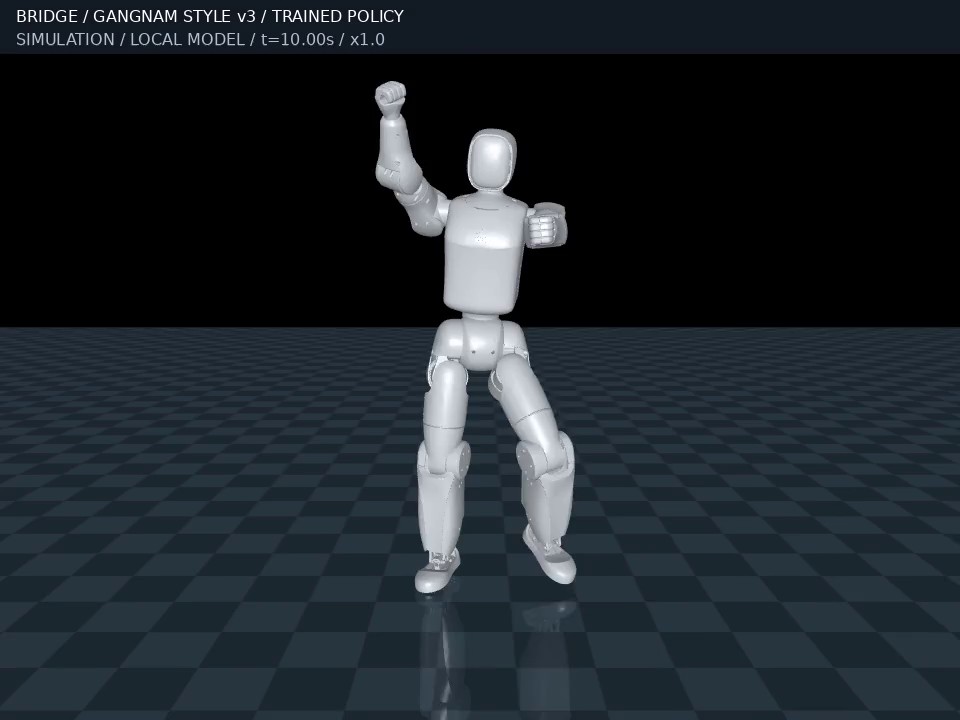
江南 Style / 全身动作跟踪
↗正面单机器人 · 已训练策略 · 50 FPS
验证范围 小桥模型为官方 CAD 的本地派生,惯量采用估算值;当前成果限于仿真,尚未建立官方基准与实机对照。
模型与验证边界 ↗PROJECTS
项目
01
建模与仿真
小桥机器人模型
CAD / URDF / MJCF从官方机械 CAD 派生 21 自由度模型,整理关节轴线、碰撞体、网格与估算惯量。质量按 13 kg 归一化;动力学参数尚未完成实机辨识。
仿真模型 v0.4
02重定向与策略训练
全身动作跟踪
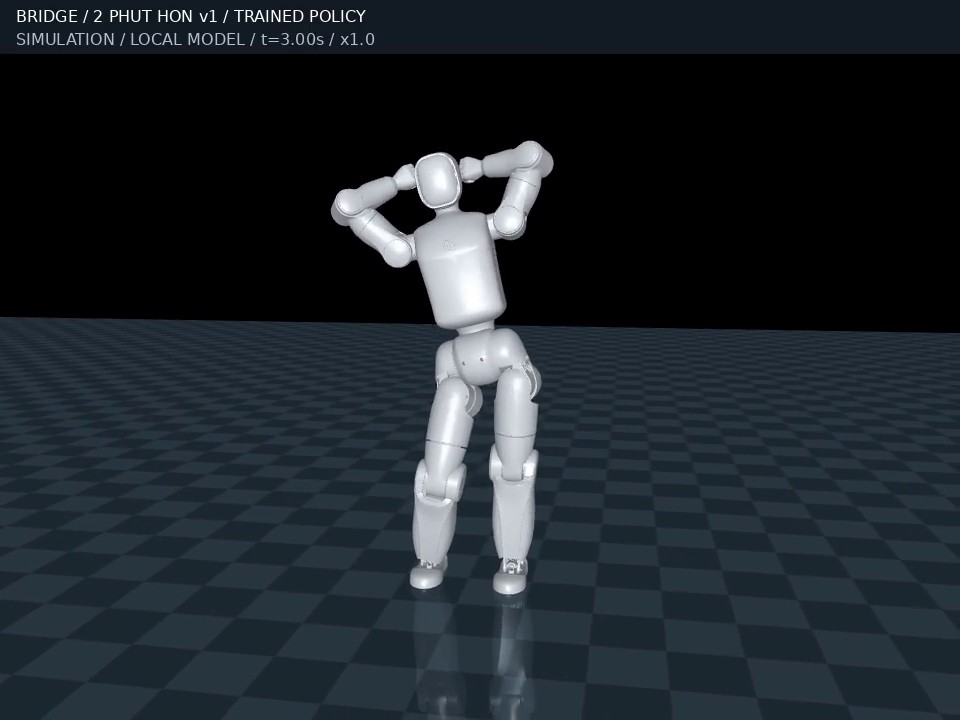
MuJoCo / mjlab / PPO完成李小龙、江南 Style 与 2 Phút Hơn 的重定向、训练及动力学回放。江南 Style v3 保留 32.4 秒完整参考片段;2 Phút Hơn 保留 v1。
已保留仿真版本
03风格先验与速度跟踪
AMP 拟人步态
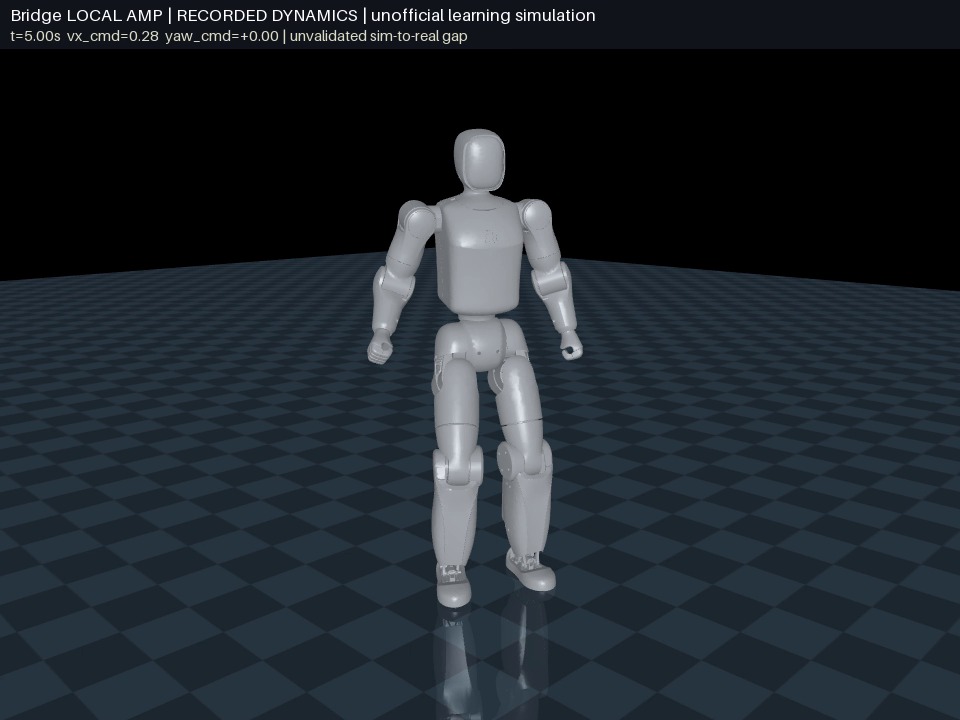
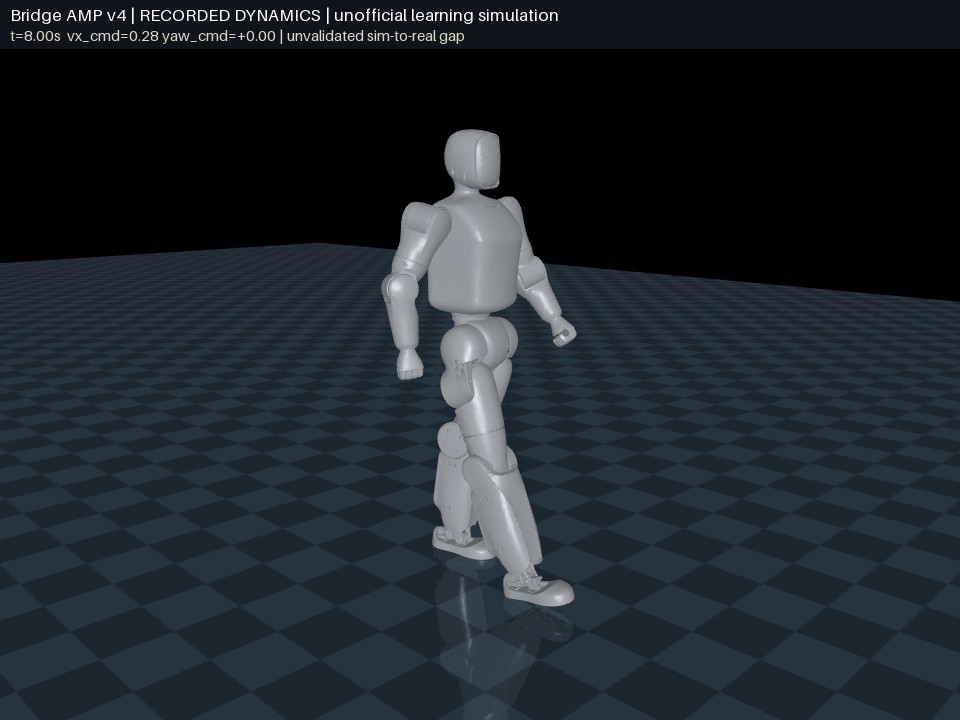
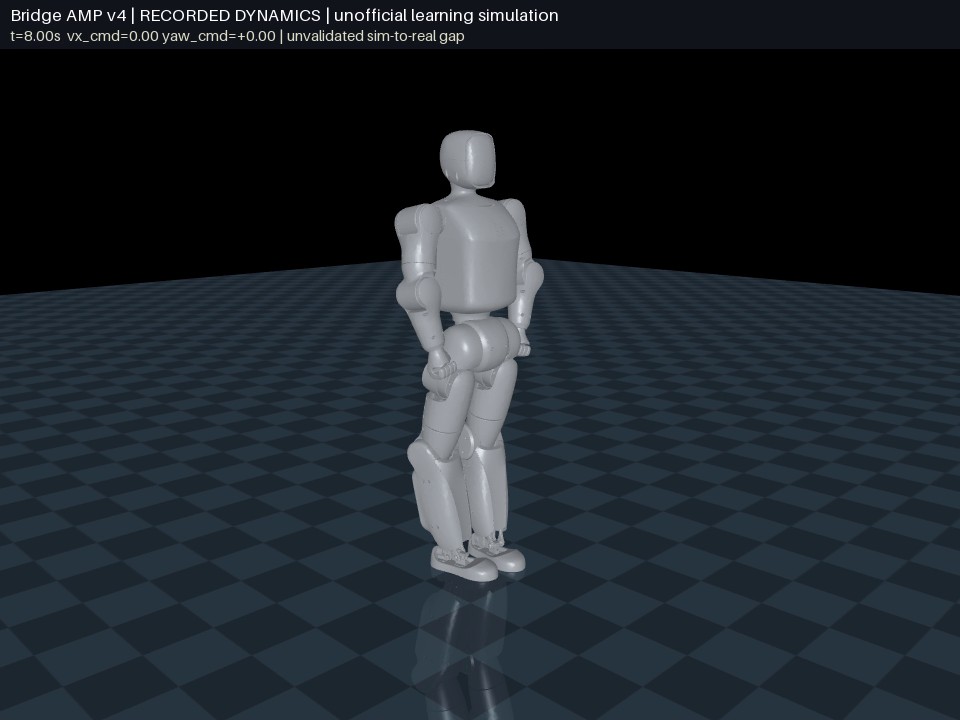
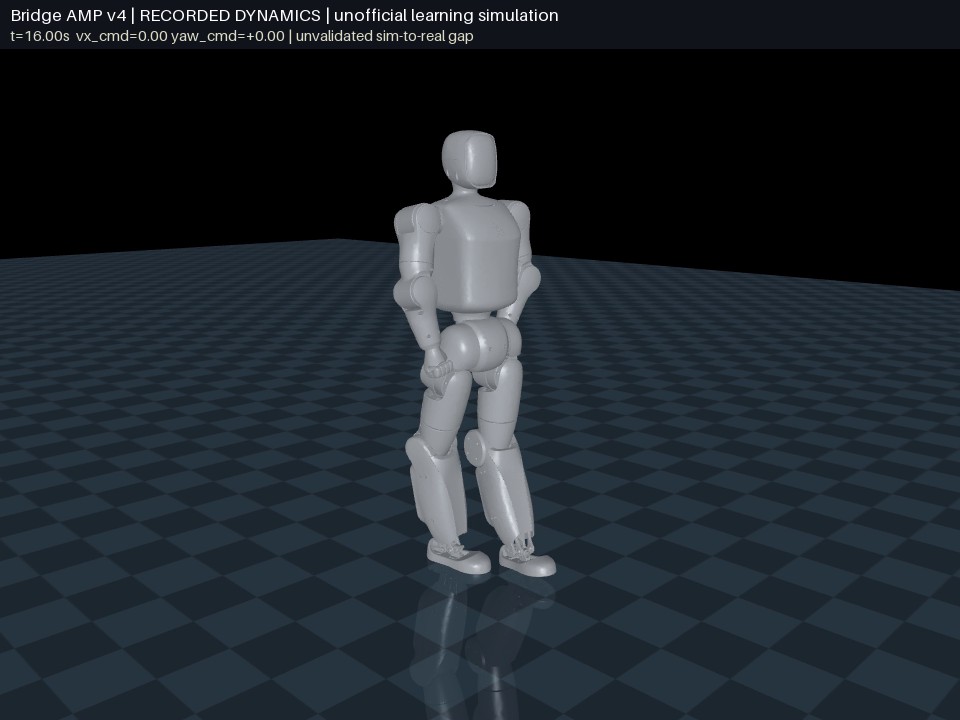
AMP / RSL-RL / 4096 envs先回放 T800 官方模型与策略,再适配小桥。当前处理零速站姿、膝关节目标范围与转向参考,分别评估站立、直行、停步和左右转。
修正版训练中
04输入设备与运动学
Quest 3 遥操适配
TeleVuer / xr_teleoperate / IK已购 Quest 3,优先复用现有输入与视频链路。计划先验证头显与手柄坐标,再接固定基座双臂 IK;尚未完成设备联调及实机验证。
方案准备
SIMULATION REPLAYS
策略回放
SIMULATION REPLAYS
失败寄录
TECHNICAL NOTES