
外观
Bridge 人形机器人学习记录
全局高优先级技术路线:所有方向均以复现为主、优先复用开源原生实现;先上游基线,再最小必要适配。模型、关节映射、物理参数与策略权重必须核对,不能盲目复用。详见 复现与复用优先。
非官方学习记录:小桥模型、重定向、训练配置、策略和评估均为我们本地自制/适配,可能与实机存在很大差距。现有结果只作学习对照;后续先按官方建立基准,再扩展。详见 官方基准路线。
更新:2026-10-20。个人学习仓库:dqx46/humanoid-study(私密)。完整实验代码、模型、数据、权重与原始录像在 /home/z/bridge;本仓库记录学习过程,并保存带明确身份标识的视频观看副本。
本地项目与技术文档网站已建立:启动方式与NAS迁移见网站使用说明。
项目状态
已经从 T1 的速度跟踪进入小桥的全身动作跟踪:完成 CAD → URDF、动作重定向、PPO 训练、自由基座动力学回放和完整片段评估。
T1 基础:社区原配方 locomotion 已训练并定量检查;李小龙动作含本地头部奖励,用户验收并存档。
小桥模型:本地 CAD 派生模型 v0.4,21 主动关节、22 连杆、13 kg 估算质量、40 个基础碰撞体。它不是官方 URDF,也不是辨识完成的真机模型。
小桥动作:李小龙动作已完成动力学可行性实验;江南 Style v3、2 Phút Hơn v1 已由用户选定为本地学习参考;不是官方或实机基准。
当前停点:2 Phút Hơn 保留 v1,v2/v3/v4 未采用。后续正式路线是先依照官方模型/配置/流程建立基准,再开展扩展;尚未启动 HoST、HOMIE 或视觉越障训练。
新增 T800 AMP 学习:官方模型与导出权重经本地播放器完成 MuJoCo 直行/转弯/停步测试,未新训练、未适配小桥。来源、结果与命令。
小桥 AMP v3 已完成,未通过:4096环境、3000轮;前进/左右转各完成20秒,但零命令站立11.36秒失稳,实际步态幅度明显小于参考。保留权重、真实录像和失败证据,不作为已接受基线。详情。
硬件准备:Quest 3 已购买;D435i 为当前复现主相机,已有 D455 保留;腕部相机模组和镜头待定。遥操、相机标定、真机部署和视觉抓取尚无本仓库验收记录。
视频记录
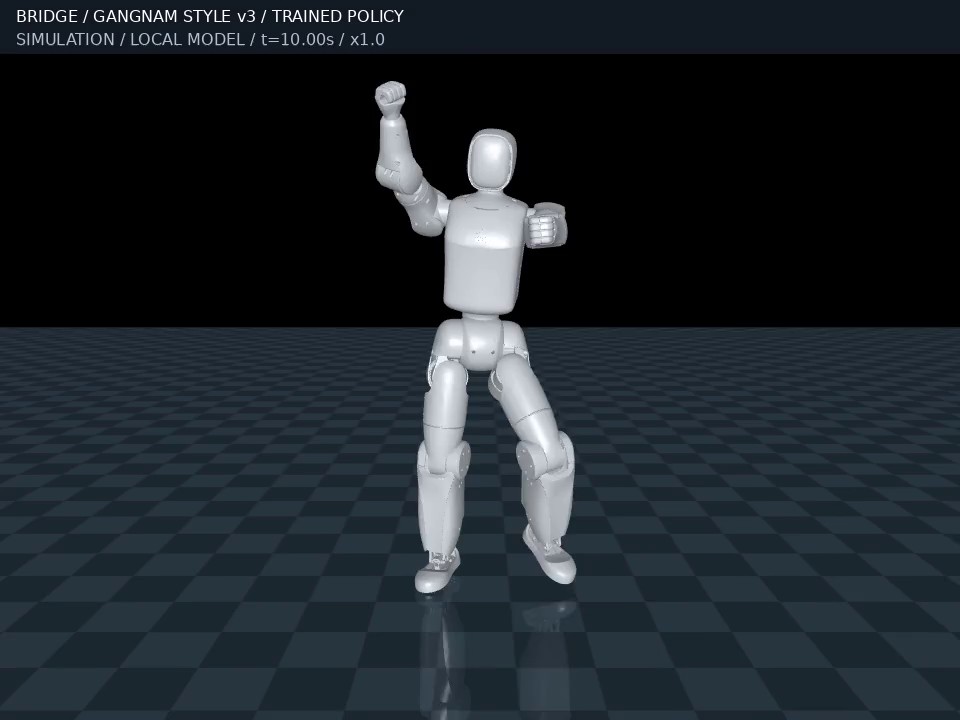
完整视频:小桥三段动作 + T800 AMP 行走。视频、封面和清单已放在仓库 assets/,以后可随 Markdown 一起迁到 NAS 网站;视频已接入网站回放页,运行入口与 Cloudflare Pages 部署见网站说明。
文档导航
- 官方基准路线:现有实验的身份、sim2real 差距和后续先基准再扩展的顺序。
- 当前进度:最近做完什么、采用哪个版本、哪些还没做。
- 学习路线:从已经跑通的实验继续递进。
- 实验记录索引:日期、配置、结果、问题和复现命令。
- 小桥模型说明:模型来源、轴线、惯量、碰撞、网格与局限。
- 训练与验收方法:怎么看日志、收敛和动作质量。
- 下一项目候选:起身、全身协调、Quest、视觉越障、多技能。
技术索引
- 硬件与采购状态
- 本地项目各自做什么
- 重定向与遥操
- 强化学习基础与控制概念对照
- 术语:GMR / LAFAN / Quest / PICO / TWIST2 / UFO
- 全身控制论文谱系 · 长期研究方向
- Light-O1 与 SONIC 拆解 · 视觉操作与 VLA
- 开源项目链接 · 更新记录
- LocoWiki:补运控基础,与本机实验记录配合使用。
以后怎么更新
每次实验增加一条记录;阶段完成后同步当前进度和路线。分别标明上游说明、本机验证、用户选择、待验证。用实际 checkpoint、参考快照和报告定位结果,不以目录名、奖励高低或一段预览代替验收。
代码、权重、原始动作及完整原始资产继续留在工作区;本仓库保存文字、小型指标摘要和精选学习视频/封面。媒体清单与 NAS 迁移约定使用仓库相对路径,不依赖本机视频地址。baselines.json 记录本地学习参考、哈希与评估入口。GitHub 网页不能直接打开 /home/z/... 文件;这些是本机路径,命令须在本机运行。