
外观
视频记录与历史资料
更新:2026-10-20。小桥部分全部是我们自行制作模型、重定向和策略的学习仿真,不是官方实现。仿真与实机可能差距很大,小桥官方基准尚未建立。 新增的 T800 使用官方模型/权重、本地播放器;本页包含动态仿真录像和明确标识的运动学参考,均不是实机录像。 详见 官方基准路线。
当前展示见视频回放:两段舞蹈均已重录为正面单机器人策略轨迹;失败视频和原因/修复记录分别归档。新增小桥 AMP 正面行走及 T800 策略对比,停止姿态优化独立记录。下方还保留早期源参考对照等历史资料。
李小龙 v1:本地动态可行性学习
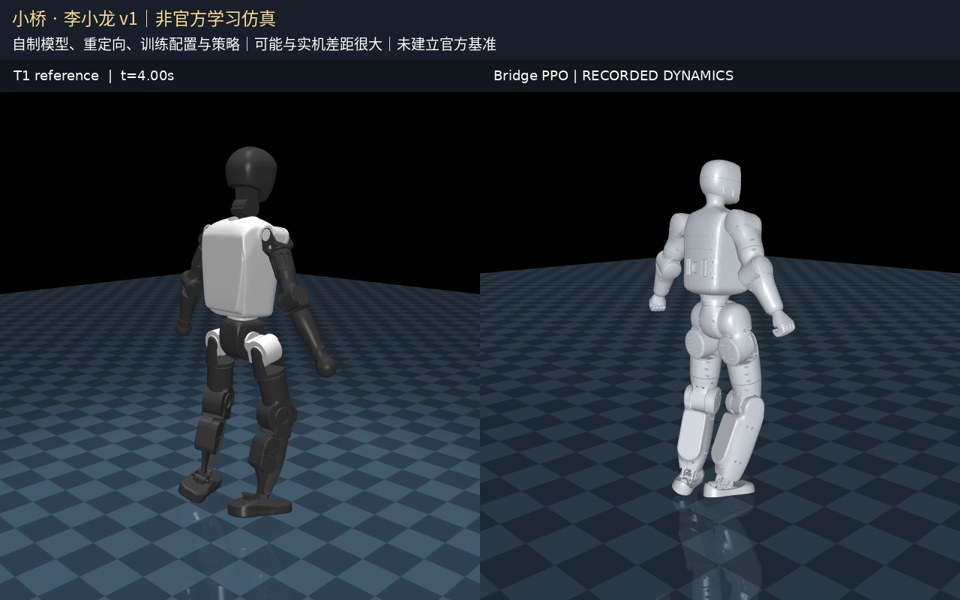
完整视频 · model_2999.pt · 约 14.5 秒。
记录 T1 参考转到自制小桥模型后的策略动态回放。完成率和误差只相对于本地参考/模型;不是官方小桥基准。实验详情。
江南 Style v3:保留的本地学习版本
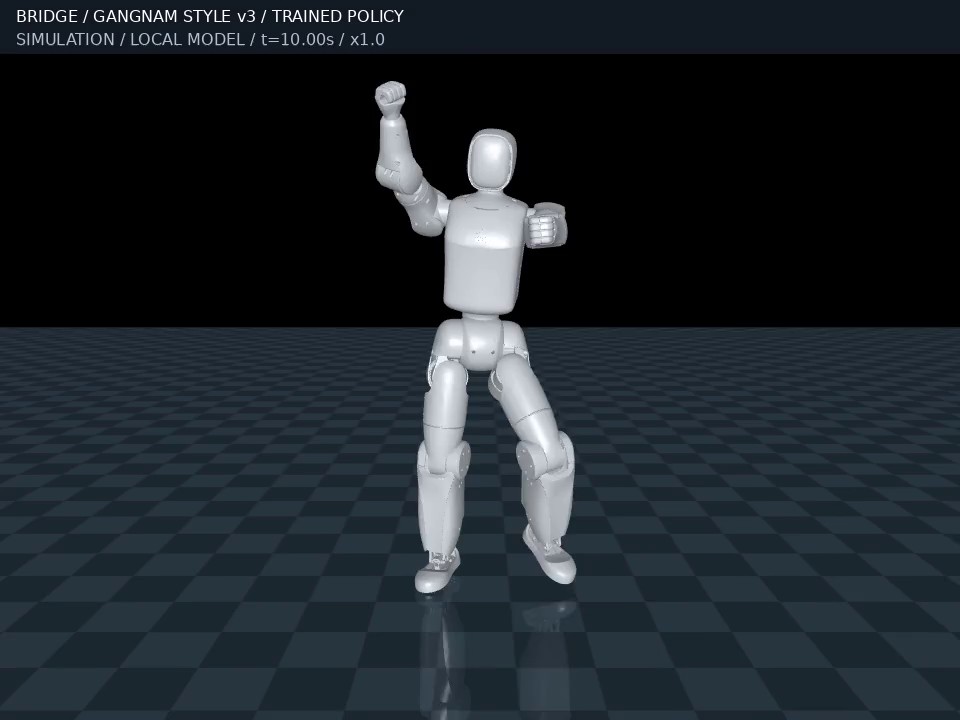
完整视频 · model_2999.pt · 约 32.4 秒。
本次为正面单机器人策略回放,50 FPS,完整32.36秒,包含修复后的末段手臂表现;这里“完整”指该参考片段,不是整首歌曲。用户选择保留 v3 作为学习对照。实验详情。
2 Phút Hơn v1:保留的本地学习版本
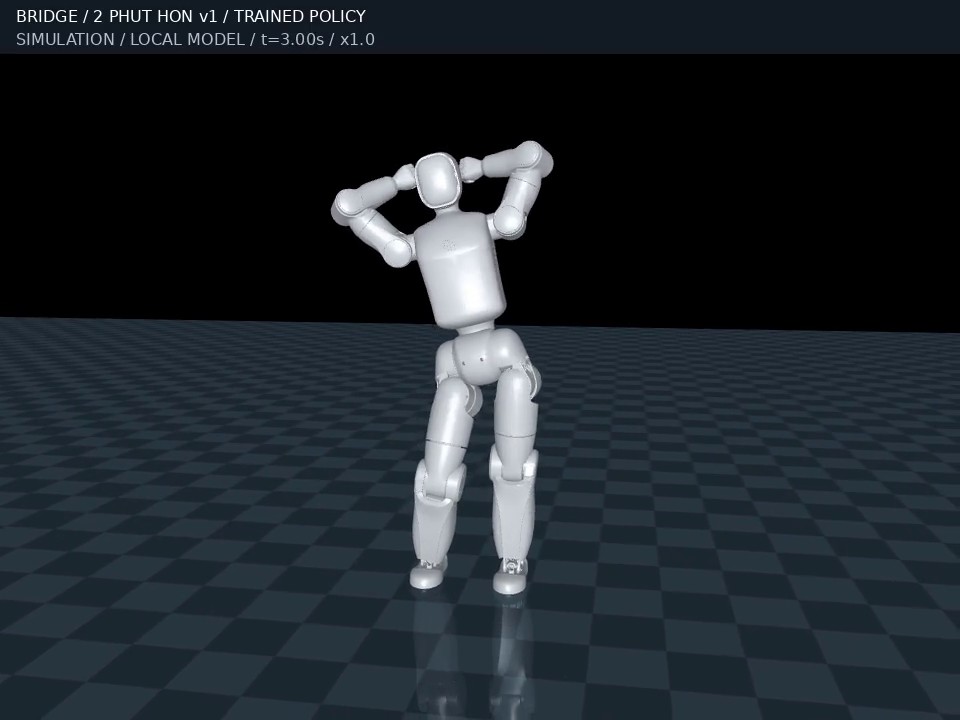
完整视频 · model_2999.pt · 约 31.8 秒。
本次为正面单机器人策略回放,50 FPS,完整31.82秒;来自5.3秒参考循环展开六次后实际训练的策略轨迹,本次录制未重新拼接循环。头部相对源参考的方向取舍保留;用户最终采用 v1,未采用的 v2/v3/v4 不混入本页。实验详情。
T800 AMP:官方模型与权重,本地播放器
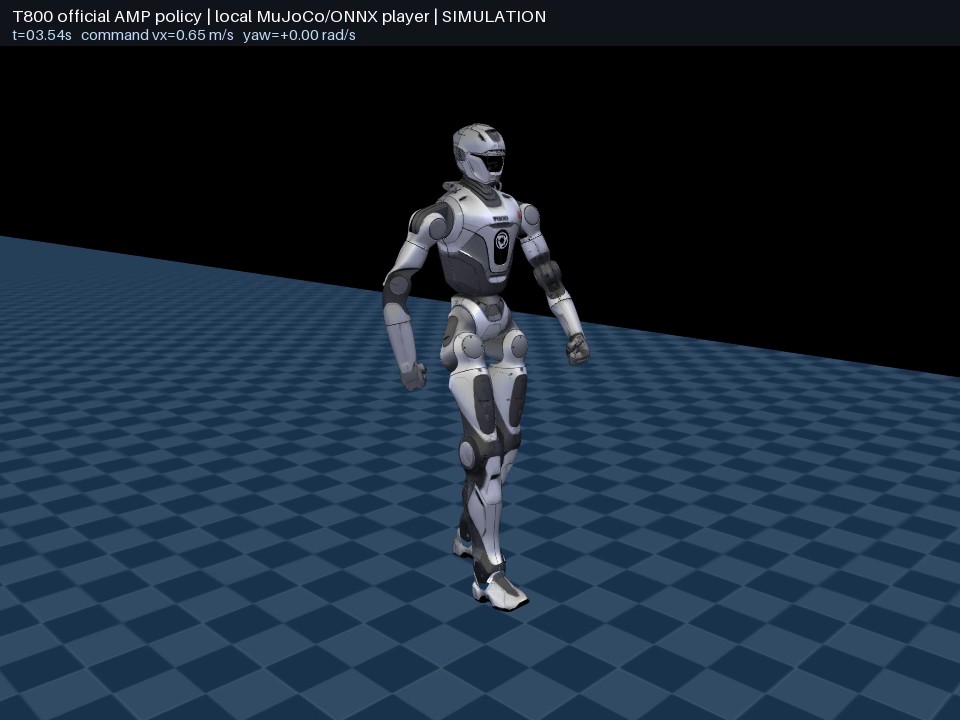
完整 20 秒视频 · 官方 model_19999.onnx · 站立/前进/左转/右转/停步。
使用众擎官方 T800 XML/网格和 AMP 权重,由本地 Python 播放器按 SDK 观测历史和 PD 逻辑运行。未新训练,未运行完整官方 SDK,未适配小桥,也不能确认就是指定宣传片的策略。组合测试无摔倒、无自动复位;转弯响应低于指令。画面字幕显示仿真身份与实时指令。实验详情。
小桥 T800 步态:仅运动学重定向参考
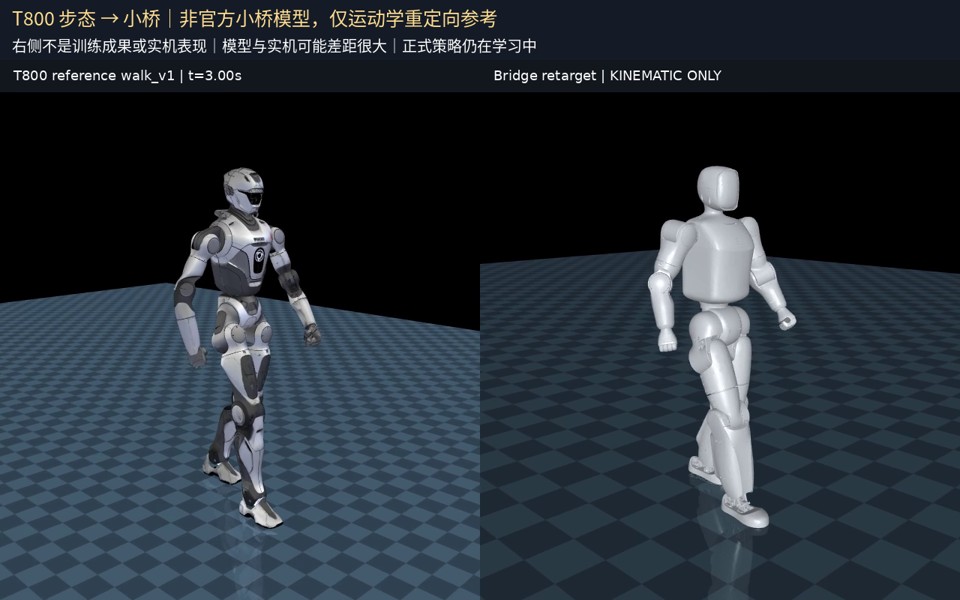
完整16秒对比。左侧为 T800 实际策略轨迹,右侧为本地自制小桥模型的运动学投影。右侧不是小桥训练成果;最终v3动态结果另列如下,不能从这段参考视频判断小桥的实际步态。来源与训练状态。
小桥 AMP v3:真实动态结果,整体未通过
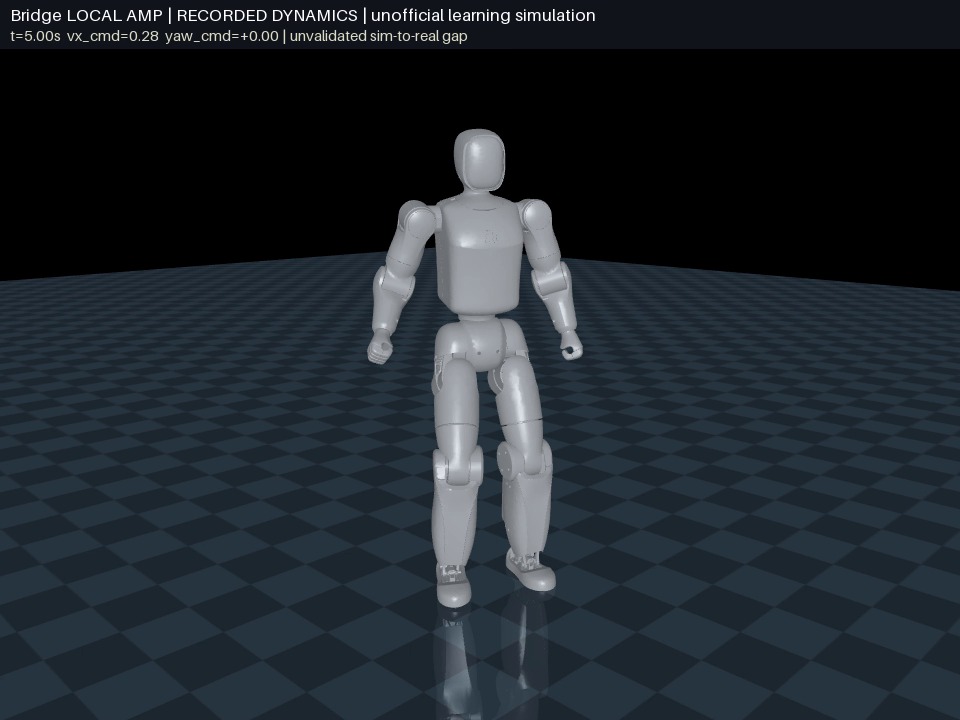
完整20秒前进录像 · model_3000.pt · 50 FPS。
这是最终策略的真实动力学轨迹,不是运动学参考。前进/左右转各16个名义环境跑满20秒,但直行目标0.28 m/s、实际0.187 m/s,步态呈贴地小碎步,摆臂与腿部摆幅明显小于参考。零命令站立在11.36秒出现首个失败;此处录像只展示前进,不能据此认为站立、启停或目标风格已通过。完整指标与失败记录。
视频与指标的关系
动态策略录像各展示一次动态轨迹,运动学参考不计为策略结果;小桥 nominal/perturbed/kick 的多环境完成率来自独立评估报告,不是仅凭视频计算。T800 本次只验证确定初态下的名义轨迹,没有多种子或抗扰完成率。画面不能证明真实机器人载荷能力、参数准确性或 sim2real 成功。
江南Style与2 Phút Hơn本次直接重渲染验收时保存的动态策略轨迹,只改变相机、画布与编码,不再显示源参考或幽灵机器人。没有修改轨迹、插值、裁剪、变速或重复拼接。李小龙及历史对照仍保留原录制身份。精确帧数、时长、来源及哈希见 媒体清单。GitHub 和未来 NAS 网站共用相对路径,约定见 媒体说明。
失败视频与待补录内容
完整失败复盘包含v3小碎步、v4错误膝盖分支、零速站姿和行走后停步的视频、证据、修复措施与验证状态。新T800 / 小桥正面前进对比待当前训练结束并完成独立验收后录制。